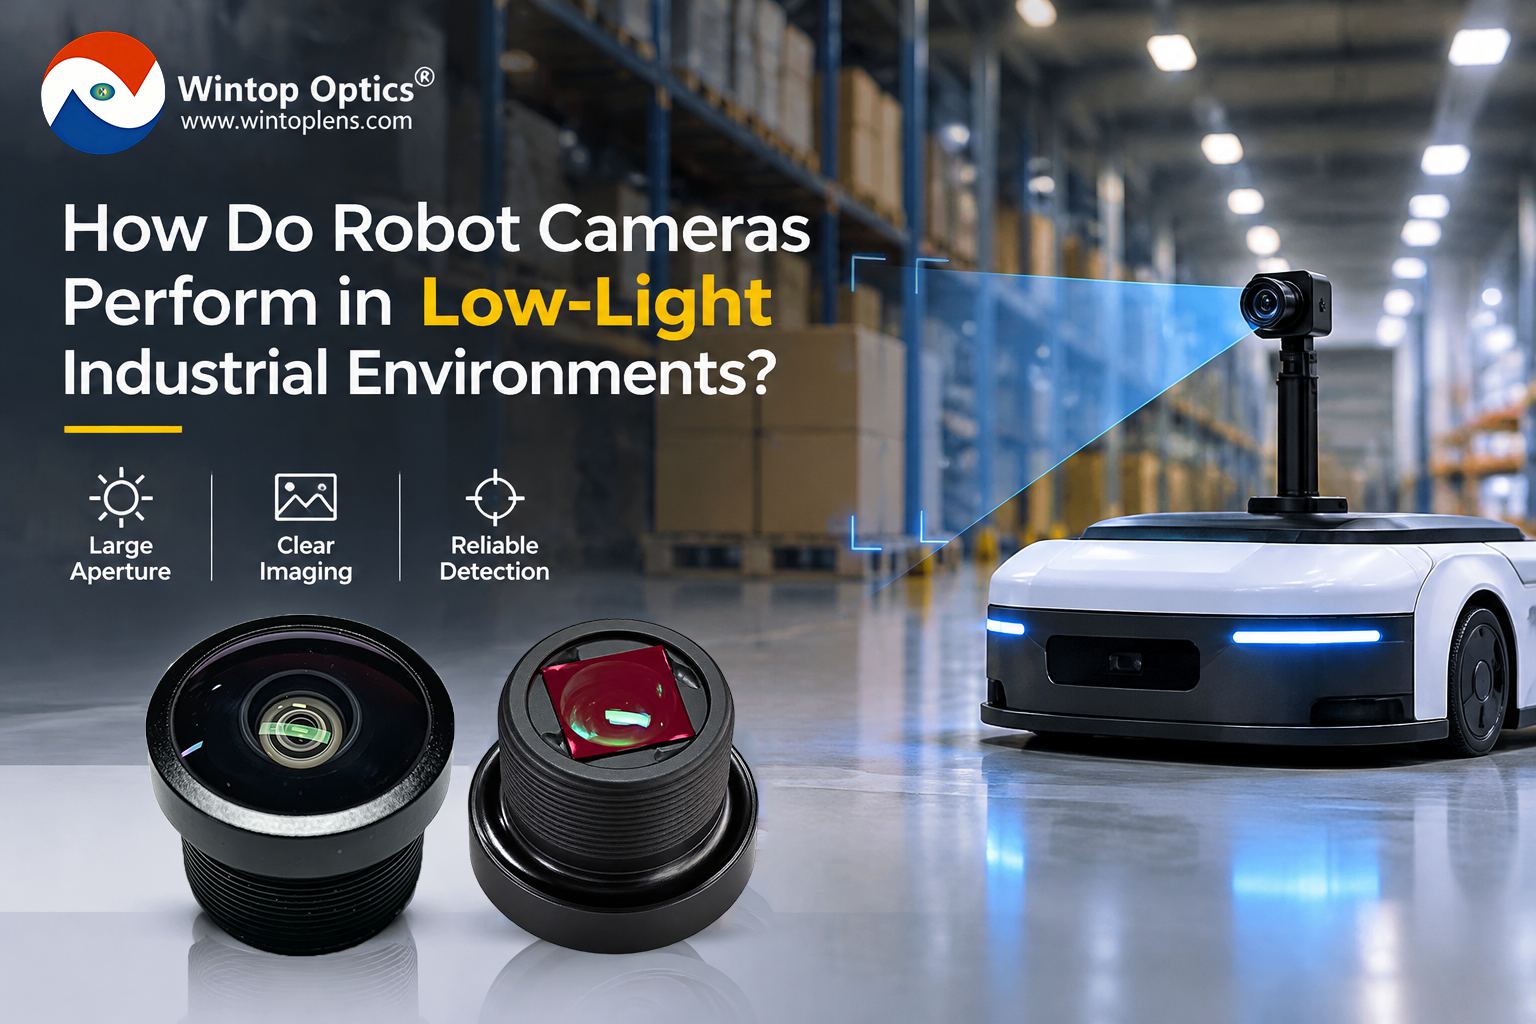
Como se comportam as câmeras robóticas em ambientes industriais com pouca luz?
Nov 06, 2026
Na automação industrial moderna, espera-se que os robôs operem de forma confiável 24 horas por dia, 7 dias por semana. De robôs móveis autônomos (AMRs) e veículos guiados automaticamente (AGVs) para armazéns a robôs de inspeção industrial e máquinas de limpeza autônomas, muitos sistemas robóticos precisam continuar funcionando em ambientes onde as condições de iluminação estão longe do ideal.Corredores de armazém mal iluminados, cantos de fábrica com iluminação deficiente, áreas de inspeção noturna e mudanças na iluminação entre ambientes internos e externos podem afetar o desempenho da câmera.Quando os níveis de luz diminuem, as câmeras dos robôs podem produzir imagens mais escuras, perder detalhes finos ou ter dificuldade em identificar objetos próximos com precisão. Esses problemas podem afetar a navegação, a detecção de obstáculos e a inspeção visual.Então, como pode sistemas de visão robótica Como manter imagens confiáveis em ambientes industriais com pouca luz? A resposta envolve diversos fatores, incluindo abertura da lente, desempenho do sensor de imagem, configurações de exposição e projeto óptico.1. Por que a geração de imagens em condições de baixa luminosidade representa um desafio para robôs industriais?Diferentemente das câmeras de vigilância fixas, as câmeras robóticas geralmente precisam capturar imagens enquanto o robô está se movendo ou interagindo com o ambiente ao seu redor.Em ambientes com pouca luz, a quantidade insuficiente de luz que chega ao sensor de imagem pode criar diversos problemas de imagem:Imagens escuras e subexpostasQuando não há luz suficiente disponível, as imagens podem parecer muito escuras, dificultando a distinção de objetos, bordas e características do ambiente pelos algoritmos de visão computacional.Aumento do ruído na imagemOs sistemas de câmeras podem aumentar o ganho eletrônico para compensar a insuficiência de luz. No entanto, o ganho excessivo pode amplificar ruídos indesejados na imagem, reduzindo a nitidez e afetando o reconhecimento de objetos.Desfoque de movimento durante o movimento do robôTempos de exposição mais longos permitem que mais luz chegue ao sensor, mas também podem causar desfoque de movimento quando o robô ou os objetos ao redor estão se movendo.Confiabilidade reduzida do reconhecimento visualA baixa qualidade da imagem pode dificultar a identificação de obstáculos, o reconhecimento de objetos e a manutenção de informações visuais consistentes durante a operação de sistemas robóticos.Para robôs que operam continuamente em armazéns, fábricas e ambientes externos, esses desafios tornam a captura de imagens em condições de baixa luminosidade uma consideração importante durante o desenvolvimento de câmeras e lentes.2. Como uma lente de grande abertura melhora o desempenho em condições de pouca luz?Um dos fatores ópticos mais importantes que afetam a formação de imagens em condições de baixa luminosidade é a abertura da lente.A abertura determina a quantidade de luz que passa pela lente e atinge o sensor de imagem. Geralmente é expressa por um número f, como f1.6, f2.0 ou f2.8.Um número F menor geralmente indica uma abertura maior e uma maior capacidade de captação de luz.Por exemplo:Abertura F1.6: Permite a entrada de mais luz no sistema óptico, tornando-o adequado para aplicações com iluminação limitada.Abertura F2.0: Proporciona um equilíbrio útil entre a entrada de luz e a profundidade de campo para muitas aplicações de visão robótica.Abertura F2.8: Permite a entrada de menos luz em comparação com F1.6 ou F2.0, podendo exigir maior tempo de exposição ou ganho mais alto em ambientes escuros.Nas mesmas condições, uma lente F1.6 tem uma abertura maior do que uma lente F2.0 e pode, teoricamente, transmitir aproximadamente 56% mais luz, assumindo uma transmissão óptica comparável.Para robôs móveis, essa luz adicional pode ajudar a câmera a obter exposição suficiente com um tempo de exposição mais curto ou um ganho menor.Isso é particularmente valioso ao capturar objetos em movimento ou monitorar o ambiente enquanto o robô está em movimento.No entanto, uma abertura maior não é automaticamente a melhor escolha para todas as aplicações. Nitidez óptica, profundidade de campo, compatibilidade com o sensor e condições reais de iluminação também devem ser consideradas.3. Por que a abertura sozinha não é suficienteEmbora uma grande abertura ajude a melhorar a entrada de luz, o desempenho geral da imagem em condições de pouca luz depende de todo o sistema da câmera.Tamanho do sensor de imagem e desempenho do pixelO sensor de imagem converte a luz incidente em sinais elétricos. O tamanho do sensor, o tamanho do pixel e a sensibilidade à luz influenciam o desempenho da câmera em condições de pouca luz.Uma combinação adequada de lente e sensor de imagem é essencial para obter imagens nítidas.Tempo de exposição e taxa de quadrosTempos de exposição mais longos podem melhorar o brilho da imagem, mas podem introduzir desfoque de movimento.Para AMRs, AGVs e robôs de inspeção móveis, as configurações de exposição devem ser otimizadas de acordo com a velocidade de movimento e os requisitos de aquisição de imagem.Ganho e ruído de imagemAumentar o ganho do sensor pode clarear uma imagem, mas a amplificação excessiva pode reduzir a qualidade da imagem.Uma lente e um sensor bem combinados podem ajudar o sistema de imagem a coletar luz suficiente sem depender excessivamente do ganho eletrônico.Transmissão óptica e qualidade de imagemO desempenho de uma lente não é determinado apenas pela abertura. A transmissão óptica, o revestimento da lente, as aberrações ópticas e a nitidez da imagem também influenciam a qualidade da imagem final.Portanto, a visão robótica em condições de baixa luminosidade exige uma abordagem coordenada para o projeto óptico e a configuração da câmera.4. Quais aplicações robóticas se beneficiam de lentes de grande abertura?Diferentes aplicações robóticas têm diferentes requisitos de iluminação. Projetos ópticos de grande abertura podem ser particularmente úteis nos seguintes ambientes.Robôs móveis autônomos (AMRs) e veículos guiados automaticamente (AGVs) para armazénsRobôs móveis autônomos frequentemente navegam por corredores de armazéns, áreas de armazenamento e zonas de carga, onde a iluminação pode variar ao longo do dia.Lentes de grande abertura podem ajudar a melhorar a aquisição de imagens em áreas com pouca iluminação, auxiliando na detecção de obstáculos e na percepção do ambiente.Robôs de Inspeção IndustrialOs robôs de inspeção podem precisar capturar informações visuais dentro de salas de equipamentos, instalações de produção ou espaços industriais parcialmente fechados.Uma boa entrada de luz ajuda a manter a visibilidade da imagem quando a iluminação ambiente é limitada.Robôs de limpeza comercialOs robôs de limpeza comerciais operam frequentemente em grandes edifícios, corredores, estacionamentos e outras áreas com iluminação irregular.Uma lente de grande abertura adequada pode ajudar seus sistemas de visão a capturar informações do ambiente em condições de iluminação variáveis.Robôs para Inspeção Externa e SegurançaOs robôs de exterior podem operar no início da manhã, ao entardecer ou à noite.Nessas aplicações, a abertura da lente deve ser avaliada juntamente com a sensibilidade do sensor, o controle de exposição e a iluminação suplementar, quando necessário.5. O que os fabricantes devem considerar ao selecionar uma lente robótica para baixa luminosidade?Para desenvolvedores de robótica e fabricantes de módulos de câmeras, selecionar uma lente adequada para condições de baixa luminosidade exige mais do que simplesmente comparar números F.Diversos fatores devem ser avaliados durante a integração óptica:Abertura: Considere designs F1.6 ou F2.0 quando for necessária maior entrada de luz.Compatibilidade do sensor: Escolha uma lente que seja compatível com o tamanho e a resolução do sensor de imagem.Nitidez Óptica: Garanta detalhes de imagem suficientes em todo o campo de visão necessário.Campo de visão: Selecione um alcance de visão adequado para as tarefas de navegação ou inspeção do robô.Profundidade de campo: Considere a distância de trabalho e a gama de objetos que devem permanecer em foco.Integração mecânica: Verifique as dimensões da lente, TTL, interfaces de montagem e espaço de instalação.Para aplicações que envolvem detecção de obstáculos em campo próximo ou objetos a diferentes distâncias, a profundidade de campo merece atenção especial. Uma abertura muito grande pode reduzir a faixa de distâncias que permanecem com nitidez aceitável.Testar todo o sistema de câmera e lente em condições reais de operação é, portanto, essencial.6. Wintop Optics: Soluções de Lentes Ópticas para Visão RobóticaNo Óptica WintopEntendemos que uma visão robótica confiável começa com componentes ópticos adequados.Com 20 anos de experiência no desenvolvimento e fabricação de lentes ópticas, fornecemos soluções de lentes de imagem para diversas aplicações robóticas, incluindo robôs móveis autônomos (AMRs), veículos guiados automaticamente (AGVs), robôs de inspeção industrial, robôs de limpeza comercial e sistemas móveis autônomos.Nosso soluções de lentes robóticas abrangem diferentes requisitos ópticos, incluindo:Designs com grandes aberturas F1.6 e F2.0 para melhor entrada de luz.Designs ópticos grande-angulares e olho de peixe para percepção ambiental.Compatibilidade com imagens de alta resolução para sistemas de visão robótica.Distorção controlada para diferentes requisitos de processamento de imagem.Estruturas ópticas compactas para integração de câmeras em espaços reduzidos.Desenvolvimento de lentes personalizadas com base em requisitos específicos de aplicação.Seja para desenvolver um robô de navegação para armazéns, um sistema de inspeção industrial ou uma máquina de limpeza autônoma, selecionar a lente óptica correta pode ajudar a melhorar a consistência e a confiabilidade do seu sistema de visão.Procurando uma lente de câmera com grande abertura para o seu projeto de visão robótica?Entre em contato com a Wintop Optics para discutir suas necessidades de imagem e explorar soluções de lentes ópticas adequadas para suas aplicações robóticas de última geração.Perguntas frequentesP1: Qual é a melhor abertura para câmeras robóticas em condições de pouca luz?Lentes F1.6 e F2.0 são opções comuns para aplicações de visão robótica que exigem maior entrada de luz. A abertura ideal depende da iluminação ambiente, do desempenho do sensor, da distância de trabalho e dos requisitos de profundidade de campo.P2: Uma lente F1.6 é melhor do que uma lente F2.0 para fotografar em condições de pouca luz?Em geral, sim. Uma lente F1.6 tem uma abertura maior e, teoricamente, pode transmitir aproximadamente 56% mais luz do que uma lente F2.0 em condições comparáveis. No entanto, a qualidade geral da imagem também depende da transmissão óptica, da sensibilidade do sensor e das configurações de exposição.P3: Uma lente de grande abertura pode reduzir o desfoque de movimento em robôs móveis?Uma abertura maior permite que mais luz atinja o sensor, possibilitando tempos de exposição mais curtos. Isso pode ajudar a reduzir o desfoque de movimento quando robôs ou objetos ao redor estão em movimento.Q4: Por que as câmeras robóticas produzem imagens ruidosas em ambientes escuros?Quando a iluminação é insuficiente, os sistemas de câmeras podem aumentar o ganho eletrônico para clarear as imagens. O ganho excessivo pode amplificar o ruído da imagem, reduzindo a nitidez visual e afetando o reconhecimento de objetos.Q5: A Wintop Optics fornece lentes de grande abertura para visão robótica?Sim. A Wintop Optics desenvolve e fabrica lentes de imagem óptica para aplicações de visão robótica, incluindo designs de grande abertura F1.6 e F2.0. Soluções ópticas personalizadas também podem ser discutidas com base em requisitos específicos de sensor, campo de visão e integração mecânica.



 Inscreva-se em nossos boletins informativos


 IPv6 network supported.